
420138, г. Казань,ул. Рихарда Зорге 102 - офис 8
Схема проезда
Решение проблемы с дешифровкой Insta360 1-inch
Как многим известно у камеры Insta360 1-inch есть одна бесячая особенность — это кривая геопривязка снимков, которая даже когда есть (через смарт или пульт) округляет координаты до десятков метров, и работает как из под палки, а в режиме «Интервальная съемка» — записывает во все снимки координаты первого кадра.
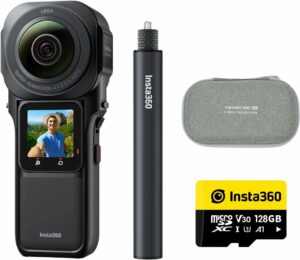 Встречаем — палка-дешифровалка, ептать. Немного 3-д принтинга, проектирования и камера быстро да удобно монтируется на вешку, на камеру сверху — PiGo lite, стоимость которой, впринципе, позволяет купить её в том числе чисто как GNSS для этой камеры Ну далее по классике — смартфон с управлением камерой и приёмником. Пишем кинематику, включаем интервальную съемку.
Чтобы быстро и удобно подкинуть в EXIF фотографиям правильные координаты — берем свежую бета-версию GeoRecounter и наслаждаемся работой функционала модуль загрузки фотографий. Добавим фото, укажем интервал съемки, смещение во времени (от UTC до местного, в котором время пишет камера). Как посчитать кинематику, думаю, известно вообще всем тем кто может читать это сообщение, через набор ботов — CONVBIMBOT-TEOBOXBOT или через TBC и аналоги, кому как удобно. В общем далее кликаем в GeoRecounter на кнопку «Корректировка из CSV/TXT» и выбираем файл рассчитанной кинематики — синхронизация происходит по времени. После чего у наших снимков появляются уточненные координаты и возможность отправить их в автокад в нужной нам системе координат в один клик. Кстати из автокада они тоже, в один клик, открываются в внешнем просмотрщике, например, FSPViewer.
Удобно, практично, доступно.
П.С. Да, синхронизация по времени, по большому счету — это вариант только для дешифровки. Однако… если ходить неспеша, делая паузы, то таким образом в EXIF можно прописать весьма точные КЦФ и использовать их в том-же меташейп. Make a magic #ОдинДеньПигоши